Jingyuefornisce soluzioni avanzate di controllo del movimento per applicazioni di automazione esigenti. ILEncoder fotoelettrico assoluto multigirocombina feedback ottico ad alta risoluzione, misurazione della posizione multigiro e un design compatto per aiutare gli ingegneri a ottenere un posizionamento rotatorio preciso in apparecchiature con vincoli di spazio.
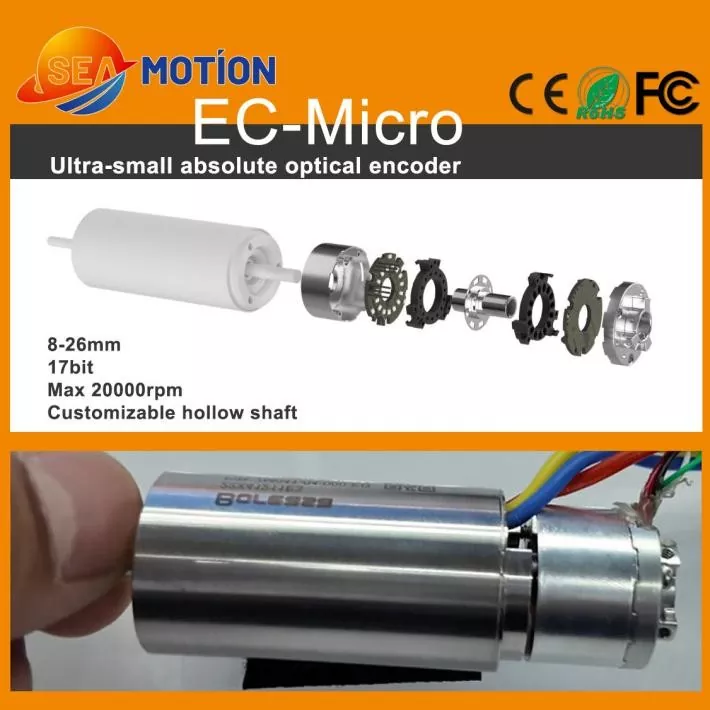
Un encoder fotoelettrico assoluto multigiro è un dispositivo di feedback di precisione che misura sia la posizione angolare all'interno di un singolo giro sia il numero di giri completati da un albero rotante. Combinando il rilevamento ottico con la codifica della posizione assoluta, supporta il monitoraggio accurato del movimento in servomotori miniaturizzati, mani robotiche e sistemi di automazione avanzati. La serie EC-Micro associata alla catena di fornitura del controllo del movimento di Jingyue offre una gamma di diametri esterni di 8–26 mm, risoluzione a 17 bit, comunicazione RS485 e una velocità massima consentita di 20.000 giri/min. Questo articolo spiega i principi di funzionamento, le specifiche tecniche, i vantaggi applicativi e le considerazioni sulla selezione per aiutare gli ingegneri a identificare un encoder adatto ai loro requisiti di controllo del movimento.
Sommario
- Che cos'è un encoder fotoelettrico multigiro assoluto?
- Come funziona l'encoder?
- Specifiche tecniche principali
- Principali vantaggi del controllo del movimento di precisione
- Applicazioni industriali e casi d'uso
- Come selezionare l'encoder corretto
- Considerazioni sull'installazione e sull'integrazione
- Domande frequenti
- Conclusione: trova la giusta soluzione di feedback del movimento
Che cos'è un encoder fotoelettrico multigiro assoluto?
Un encoder fotoelettrico assoluto multigiro è un sensore di posizione ottico progettato per misurare la rotazione dell'albero su più giri. A differenza di un encoder incrementale, che segnala principalmente le variazioni di posizione tramite impulsi, un encoder assoluto assegna un valore di posizione digitale a una posizione angolare specifica. Un modello multigiro rappresenta anche il numero di rotazioni completate all'interno dell'intervallo di misurazione supportato.
Questa combinazione rende l'encoder particolarmente utile quando una macchina deve identificare accuratamente la propria posizione senza fare affidamento esclusivamente sul conteggio del movimento da un punto di riferimento. Il controller può utilizzare la posizione segnalata per supportare il posizionamento, la sincronizzazione e il controllo del movimento ad anello chiuso.
La serie EC-Micro è progettata per installazioni compatte in cui i dispositivi di feedback convenzionali potrebbero occupare troppo spazio. Il suo fattore di forma ridotto e la struttura ad albero cavo personalizzabile aiutano gli ingegneri a integrare il feedback di posizione in motori miniaturizzati e gruppi meccanici densamente organizzati.
Per ulteriori informazioni sul prodotto, visitare la pagina del prodotto Encoder fotoelettrico multigiro assoluto.
Come funziona l'encoder?
Un codificatore fotoelettrico utilizza componenti ottici per rilevare i cambiamenti nella posizione relativa di un disco codificato o di un modello ottico. Mentre l'albero ruota, il sistema di rilevamento ottico legge il modello e converte le informazioni rilevate in segnali elettrici. L'elettronica di elaborazione interna produce quindi dati di posizione digitali per il controller collegato.
In un encoder assoluto multigiro le informazioni riportate comprendono due elementi importanti:
- Posizione a giro singolo:Identifica la posizione angolare dell'albero entro un giro completo.
- Posizione multigiro:Rappresenta il numero accumulato di giri all'interno dell'intervallo di misurazione specificato dell'encoder.
Questi valori consentono al controller di movimento di interpretare la posizione dell'albero in un intervallo operativo più ampio. Il metodo esatto utilizzato per conservare o recuperare le informazioni sulla svolta dipende dall'architettura interna dell'encoder e dalla progettazione del prodotto. I tecnici dovrebbero confermare il comportamento specificato in seguito all'interruzione dell'alimentazione piuttosto che presumere che ogni encoder multigiro funzioni in modo identico.
Il rilevamento ottico può offrire vantaggi anche in ambienti in cui l'interferenza magnetica influisce su altre tecnologie di rilevamento. Tuttavia, le prestazioni complessive dipendono ancora dalla qualità dell'installazione, dalla gestione del rumore elettrico, dall'allineamento meccanico e dalle condizioni operative specificate dell'encoder.
Principali specifiche tecniche della serie EC-Micro
La valutazione dei parametri tecnici prima dell'approvvigionamento aiuta gli ingegneri a verificare la compatibilità meccanica, i requisiti di comunicazione e le prestazioni di posizionamento previste. Le seguenti specifiche sono pubblicate per l'encoder fotoelettrico assoluto multigiro miniaturizzato EC-Micro.
| Parametro | Specifica | Considerazione ingegneristica |
|---|---|---|
| Diametro esterno | 8–26 mm | Supporta layout di apparecchiature compatti |
| Dimensioni di riferimento | Ø19 mm×14,5 mm | Conferma la configurazione selezionata |
| Risoluzione | 17 bit | Fornisce una quantizzazione precisa della posizione |
| Interfaccia di uscita | RS485 | Verificare la compatibilità del protocollo e del controller |
| Velocità di trasmissione | 2,5Mbps | Conferma le impostazioni di comunicazione supportate |
| Gamma multigiro | 24 bit con risoluzione 17 bit; 16 bit con risoluzione a 23 bit | Conferma la configurazione richiesta |
| Velocità massima consentita | 20.000 giri al minuto | Rispettare i limiti meccanici ed elettrici |
| Tensione di alimentazione | CC 5 V ±5% | Fornire un alimentatore compatibile |
| Materiale dell'alloggiamento | Alluminio | Considerare il montaggio e le condizioni termiche |
| Grado di protezione | IP40 dopo l'installazione | Valutare l'esposizione alla polvere e all'umidità |
| Temperatura operativa | Da -20°C a +85°C | Controllare l'ambiente reale dell'apparecchiatura |
| Collegamento elettrico | Interfaccia di saldatura PCB a 5 pin | Pianificare il layout del PCB e il processo di cablaggio |
Nota importante sulle specifiche:Le informazioni sul prodotto pubblicate elencano diversi intervalli multigiro per diverse configurazioni di risoluzione. Confermare con il fornitore il modello richiesto, i dettagli di comunicazione, le dimensioni meccaniche e le specifiche di precisione applicabili prima di finalizzare un progetto.
Principali vantaggi del controllo del movimento di precisione
1. Design compatto per apparecchiature con vincoli di spazio
La miniaturizzazione è una sfida importante nella robotica moderna e nei macchinari di precisione. La serie EC-Micro offre diametri esterni da 8 mm a 26 mm, aiutando i progettisti a incorporare il feedback di posizione in gruppi motore compatti. La sua struttura cava può anche supportare l'integrazione meccanica laddove debba rimanere disponibile un albero o un passaggio centrale, a seconda della configurazione selezionata.
2. Feedback di posizione ad alta risoluzione
La risoluzione a 17 bit elencata supporta la rappresentazione precisa della posizione angolare. Una risoluzione più elevata può aiutare un controller a identificare cambiamenti di posizione più piccoli, ma non garantisce automaticamente una precisione equivalente del sistema. È inoltre necessario considerare la precisione dell'encoder, la ripetibilità, l'accoppiamento dell'albero, il gioco meccanico e le prestazioni del circuito di controllo.
3. Misurazione della posizione multigiro
Il feedback a giro singolo identifica la posizione angolare entro un giro, mentre il feedback a giro multiplo estende la misurazione della posizione su più rotazioni. Ciò è utile nei meccanismi in cui il movimento dell'albero continua attraverso diverse rivoluzioni e il controller necessita di informazioni sia angolari che di svolta.
4. Funzionamento ad alta velocità
Con una velocità massima consentita pubblicata di 20.000 giri/min, l'encoder è destinato ad applicazioni che richiedono feedback rotatorio ad alta velocità. Il limite operativo effettivo deve tenere conto anche del motore, del giunto, della disposizione di montaggio, del ciclo di comunicazione e della capacità del controller di elaborare i dati di posizione.
5. Rilevamento ottico per la gestione delle interferenze
Il rilevamento fotoelettrico si basa sul rilevamento ottico anziché sulla misurazione del campo magnetico. Ciò può essere vantaggioso nei sistemi in cui l'interferenza magnetica costituisce un problema. Tuttavia, gli encoder ottici richiedono ancora adeguate pratiche di schermatura elettrica, messa a terra, protezione meccanica e installazione.
Applicazioni industriali e casi d'uso
La combinazione di dimensioni miniaturizzate e feedback multigiro assoluto rende questo encoder rilevante per diverse applicazioni avanzate di controllo del movimento.
Motori coreless e servosistemi miniaturizzati
I motori coreless vengono utilizzati in applicazioni che privilegiano la bassa inerzia, la struttura compatta e il movimento reattivo. Un encoder miniaturizzato può fornire un feedback sulla posizione dell'albero preservando allo stesso tempo prezioso spazio di installazione. Gli ingegneri devono abbinare l'interfaccia dell'albero dell'encoder, la velocità nominale e i requisiti di comunicazione al gruppo motore.
Mani abili robotiche
Le mani robotiche contengono più articolazioni compatte che devono coordinare il movimento delle dita e rispondere ai comandi mutevoli. Il feedback della posizione assoluta può aiutare il controller a determinare la posizione articolare e migliorare la ripetibilità del movimento. Il risultato finale dipende dall'architettura completa di rilevamento, meccanica e controllo.
Moduli ZR e meccanismi di movimento compatti
I moduli ZR e altri meccanismi di precisione spesso integrano il movimento rotatorio e lineare in uno spazio di installazione limitato. Un encoder compatto può supportare il feedback rotatorio nel motore o nel gruppo trasmissione, aiutando il sistema di controllo a coordinare il movimento in base ai requisiti operativi della macchina.
Altre potenziali applicazioni
- Apparecchiature di automazione industriale in miniatura.
- Meccanismi di posizionamento di precisione.
- Giunti e attuatori robotici compatti.
- Piccoli gruppi di servomotori CC.
- Apparecchiature specializzate che richiedono feedback rotativo multigiro.
Per una visione più ampia delle tecnologie di feedback disponibili, gli ingegneri possono anche esplorare la categoria di prodotti dei codificatori fotoelettrici.
Come selezionare l'encoder corretto
La scelta di un encoder richiede molto più che confrontare la risoluzione o la velocità massima. Un processo di selezione affidabile inizia con la progettazione meccanica e i requisiti funzionali del sistema di controllo.
- Definire l'intervallo di misurazione.Determinare la risoluzione angolare richiesta per giro e il numero totale di giri che devono essere misurati.
- Confermare i requisiti di precisione.Distinguere tra risoluzione, precisione assoluta, ripetibilità ed errore di posizione consentito.
- Controllare le dimensioni meccaniche.Verificare il diametro esterno, l'altezza complessiva, il diametro dell'albero, le dimensioni del foro cavo, le viti di montaggio e lo spostamento consentito dell'albero.
- Verificare la compatibilità della comunicazione.Confermare l'interfaccia RS485, il protocollo di comunicazione supportato, la velocità di trasmissione, il formato dei dati e la configurazione del controller.
- Valutare i requisiti elettrici.Controllare la tensione di alimentazione, il consumo di corrente, la progettazione del connettore, l'ingombro del PCB e le condizioni del rumore elettrico.
- Rivedere le condizioni operative.Adattare la temperatura operativa, il grado di protezione, la velocità di rotazione e l'ambiente di installazione all'applicazione.
- Confermare il comportamento in caso di perdita di potenza.Determina il modo in cui il modello selezionato gestisce le informazioni multigiro durante l'interruzione dell'alimentazione e il riavvio.
Quando l'applicazione richiede una tecnologia di misurazione diversa, confrontare il progetto con un encoder fotoelettrico assoluto monogiro o un encoder induttivo assoluto. Queste alternative soddisfano diversi requisiti di feedback e dovrebbero essere valutate rispetto alla progettazione effettiva del sistema.
Considerazioni sull'installazione e sull'integrazione
Nemmeno un encoder ad alta risoluzione può compensare un'installazione meccanica scadente o un controller incompatibile. Un processo di integrazione strutturato aiuta a proteggere il sensore e a migliorare la coerenza del feedback del movimento.
- Allineamento meccanico:Mantenere l'albero dell'encoder e l'albero del motore correttamente allineati e entro i limiti di spostamento radiale e assiale specificati.
- Montaggio sicuro:Utilizzare il metodo di montaggio consigliato ed evitare una forza eccessiva sull'alloggiamento o sulla connessione PCB.
- Qualità dell'energia:Mantenere la tensione di alimentazione specificata e utilizzare pratiche di messa a terra e di controllo del rumore adeguate.
- Test di comunicazione:Verificare il formato dei dati, la velocità di trasmissione, i tempi di risposta e la gestione degli errori lato controller.
- Convalida della posizione:Confrontare la posizione segnalata con un riferimento adeguato durante la messa in servizio e in condizioni operative rappresentative.
- Tutela dell'ambiente:Tenere conto del grado di protezione IP40 pubblicato e fornire una protezione aggiuntiva dell'involucro se l'applicazione lo richiede.
Per un nuovo progetto, i test dovrebbero riguardare l'avvio, il normale funzionamento, i cambi di direzione, la velocità massima prevista e il ripristino dopo l'interruzione dell'alimentazione. Questi controlli aiutano a identificare i problemi di integrazione prima che l'apparecchiatura entri in produzione.
Domande frequenti
1. Qual è la differenza principale tra un encoder assoluto multigiro e un encoder incrementale?
Un encoder assoluto multigiro riporta una posizione codificata che include la posizione angolare e le informazioni sulla svolta entro l'intervallo specificato. Un encoder incrementale segnala il movimento attraverso cambiamenti di segnale e generalmente richiede un riferimento o una strategia di conteggio affidabile per stabilire la posizione assoluta. La scelta più adatta dipende dal comportamento di avvio dell'applicazione, dai requisiti di posizionamento e dalla progettazione del controller.
2. Quale risoluzione supporta l'encoder fotoelettrico assoluto multigiro EC-Micro?
Le specifiche EC-Micro pubblicate includono una configurazione con risoluzione a 17 bit. Le informazioni sul prodotto elencano anche una configurazione a 23 bit associata a un diverso intervallo multigiro. Conferma il modello e la configurazione precisi prima dell'acquisto e ricorda che la risoluzione non è la stessa cosa della precisione assoluta.
3. Questo encoder può funzionare a velocità di rotazione elevate?
La velocità massima consentita pubblicata è 20.000 giri/min. Le prestazioni operative effettive dipendono dall'assemblaggio meccanico, dalle tolleranze di montaggio, dall'interfaccia elettrica e dal controller. Gli ingegneri dovrebbero convalidare il sistema completo nelle condizioni operative previste.
4. Quali applicazioni traggono maggiori vantaggi da un encoder fotoelettrico multigiro miniaturizzato?
Le applicazioni tipiche includono motori senza nucleo, mani abili robotiche, moduli ZR, servosistemi miniaturizzati e apparecchiature di automazione compatte. Questi sistemi possono trarre vantaggio quando lo spazio di installazione è limitato, ma il feedback accurato della posizione rotante rimane essenziale.
5. Cosa devono confermare gli acquirenti prima di ordinare?
Gli acquirenti devono confermare la risoluzione, la portata multigiro, il protocollo di comunicazione, le dimensioni, la compatibilità dell'albero, la velocità operativa, la tensione di alimentazione, il grado di protezione, la temperatura operativa e il comportamento in caso di perdita di potenza. Fornire il modello del motore, il disegno di installazione e le specifiche del controller può aiutare il fornitore a consigliare una configurazione compatibile.
Conclusione: trova la giusta soluzione di feedback del movimento
Un encoder fotoelettrico multigiro assoluto può supportare un feedback rotatorio preciso in sistemi di controllo del movimento compatti e ad alte prestazioni. La sua combinazione di rilevamento ottico, misurazione multigiro, uscita ad alta risoluzione e struttura in miniatura lo rende un'opzione rilevante per la robotica, i motori senza nucleo e le apparecchiature di automazione con vincoli di spazio. Il successo dell'implementazione, tuttavia, dipende dalla selezione della configurazione corretta e dalla convalida dell'intero sistema meccanico ed elettrico.
Le soluzioni di controllo del movimento di Jingyue sono progettate per soddisfare i requisiti di integrazione più impegnativi in applicazioni di automazione avanzate. Se stai valutando un encoder miniaturizzato per un nuovo progetto o aggiornando un sistema di controllo del movimento esistente, rivedi le specifiche del prodotto econtattaciper discutere la risoluzione, le dimensioni dell'albero, l'interfaccia di comunicazione e i requisiti di personalizzazione. Condividi i dettagli della tua applicazione per identificare una soluzione di codifica adatta alla tua attrezzatura.