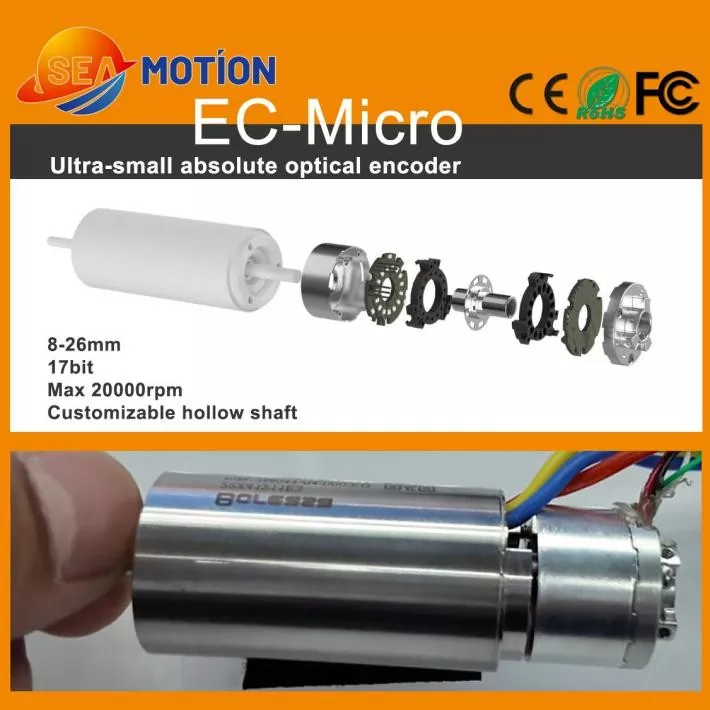
Jingyuesviluppa componenti di precisione per il controllo del movimento per applicazioni di automazione esigenti, e i suoiEncoder fotoelettrico assoluto monogiroè progettato per sistemi compatti che richiedono un feedback affidabile della posizione angolare. Con dimensioni miniaturizzate, risoluzione a 17 bit, struttura ad albero cavo, comunicazione RS485 e velocità fino a 20.000 giri/min, questo encoder è adatto per robotica, motori miniaturizzati, apparecchiature mediche e automazione di precisione.
Un encoder fotoelettrico assoluto monogiro è un dispositivo di feedback rotativo di precisione che determina la posizione dell'albero entro un giro completo. A differenza di un encoder incrementale convenzionale che si basa sul conteggio degli impulsi, un encoder assoluto fornisce un valore di posizione definito corrispondente all'angolo dell'albero. Il principio di rilevamento fotoelettrico utilizza il rilevamento ottico per ottenere una misurazione della posizione ad alta risoluzione senza contatto fisico tra i componenti di rilevamento. Per i sistemi di movimento compatti, la combinazione di risoluzione a 17 bit, intervallo di diametro esterno miniaturizzato da 8 a 26 mm, struttura ad albero cavo, uscita RS485 e velocità massima consentita di 20.000 giri/min rende questo tipo di encoder adatto per applicazioni in cui spazio, velocità e prestazioni di posizionamento devono essere bilanciate.
Sommario
- Che cos'è un encoder fotoelettrico assoluto a giro singolo?
- Come funziona un encoder fotoelettrico?
- Quali sono le caratteristiche principali?
- Quali sono le principali specifiche tecniche?
- Dove viene utilizzato questo codificatore?
- In che modo gli ingegneri dovrebbero selezionare l'encoder giusto?
- Cosa bisogna considerare durante l'installazione?
- Domande frequenti
- Conclusione
Che cos'è un encoder fotoelettrico assoluto a giro singolo?
Un encoder fotoelettrico assoluto monogiro è un sensore di posizione rotante progettato per determinare l'esatta posizione angolare di un albero rotante entro 360 gradi. Ciascuna posizione angolare corrisponde ad un valore di posizione digitale univoco, consentendo al sistema di controllo di identificare direttamente la posizione dell'albero.
Il termine "giro singolo" significa che l'encoder misura la posizione angolare all'interno di un giro anziché seguire continuamente più giri. Ciò lo rende adatto ai meccanismi rotanti in cui il posizionamento preciso a giro singolo è il requisito principale.
"Fotoelettrico" descrive la tecnologia di rilevamento. L'encoder utilizza generalmente una sorgente luminosa, un disco ottico codificato e componenti di rilevamento fotoelettrico per convertire la rotazione dell'albero in segnali elettrici. Poiché il processo di rilevamento è senza contatto, la tecnologia ottica può fornire un feedback stabile evitando il contatto meccanico tra gli elementi di rilevamento.
La costruzione in miniatura è particolarmente importante per le moderne apparecchiature di automazione. Con diametri esterni disponibili da circa 8 mm a 26 mm, un encoder compatto può essere integrato in piccoli motori e meccanismi dove lo spazio di installazione è limitato.
Per ulteriori informazioni sulla tecnologia di feedback ottico, gli ingegneri possono anche esplorare soluzioni di codificatori fotoelettrici confrontando diverse tecnologie di rilevamento rotativo.
Come funziona un encoder fotoelettrico?
Il principio di funzionamento di un encoder fotoelettrico assoluto prevede diversi processi coordinati:
- Rotazione dell'albero:L'albero dell'encoder ruota insieme al motore o al sistema di trasmissione meccanica.
- Codifica ottica:Un disco codificato con precisione ruota con l'albero e crea modelli ottici mutevoli.
- Rilevamento della luce:I sensori fotoelettrici rilevano i cambiamenti ottici generati dal disco rotante.
- Elaborazione del segnale:I circuiti elettronici interni elaborano i segnali rilevati in informazioni sulla posizione.
- Uscita digitale:L'encoder trasmette i dati di posizione al controller di movimento attraverso l'interfaccia di comunicazione specificata.
Questo processo consente al controller di ottenere un valore di posizione angolare invece di fare affidamento solo sugli impulsi di movimento accumulati. Di conseguenza, il feedback della posizione assoluta può essere prezioso nelle applicazioni di movimento di precisione in cui la posizione corrente dell'albero deve essere identificata con precisione.
Quali sono le caratteristiche principali?
Dimensioni in miniatura per apparecchiature con vincoli di spazio
I meccanismi di automazione compatti hanno spesso uno spazio di installazione molto limitato. La gamma di diametri esterni dell'encoder compresa tra 8 e 26 mm consente ai progettisti di integrare il feedback di posizione in motori in miniatura, giunti robotici, strumenti medici e altri meccanismi densamente organizzati.
Risoluzione a 17 bit
L'encoder fornisce una risoluzione a 17 bit, consentendo al sistema di controllo di distinguere piccoli cambiamenti nella posizione angolare. L'alta risoluzione è particolarmente utile in applicazioni che implicano posizionamento di precisione, movimenti robotici delicati e servomeccanismi compatti.
Tuttavia, la risoluzione dell'encoder non deve essere confusa con la precisione complessiva del sistema. Tolleranze meccaniche, allineamento dell'albero, vibrazioni, prestazioni del controller, caratteristiche del motore e condizioni di installazione possono influenzare il risultato del posizionamento finale.
Capacità ad alta velocità
I motori in miniatura possono funzionare a velocità di rotazione elevate, soprattutto in attuatori compatti e apparecchiature di precisione. La velocità massima consentita specificata fino a 20.000 giri/min rende l'encoder adatto per applicazioni selezionate ad alta velocità quando il motore completo e il sistema meccanico sono progettati di conseguenza.
Costruzione ad albero cavo
Il design ad albero cavo può semplificare l'integrazione attorno ad alberi motore in miniatura. Può anche aiutare a ridurre lo spazio richiesto per l'accoppiamento meccanico rispetto ad alcune disposizioni convenzionali ad albero pieno.
Comunicazione digitale RS485
L'encoder utilizza un'interfaccia di uscita RS485 e supporta una velocità di trasmissione specificata di 2,5 Mbps. Ciò fornisce una soluzione di comunicazione digitale per la trasmissione delle informazioni sulla posizione tra l'encoder e l'elettronica di controllo compatibile.
Rilevamento ottico
Il rilevamento fotoelettrico fornisce un metodo di rilevamento della posizione senza contatto. Può essere particolarmente utile nelle applicazioni in cui i progettisti preferiscono il feedback ottico piuttosto che la tecnologia di rilevamento magnetico.
Quali sono le principali specifiche tecniche?
Comprendere i parametri tecnici è essenziale quando si integra un encoder in una nuova macchina. La tabella seguente riassume le principali specifiche associate alla configurazione dell'encoder miniaturizzato.
| Parametro tecnico | Specifica | Perché è importante |
|---|---|---|
| Risoluzione | 17 bit | Fornisce un feedback accurato della posizione angolare |
| Interfaccia di uscita | RS485 | Supporta la comunicazione digitale con controller compatibili |
| Velocità di trasmissione | 2,5Mbps | Supporta la comunicazione dei dati di posizione ad alta velocità |
| Diametro esterno | 8–26 mm | Adatto per strutture meccaniche compatte |
| Dimensione tipica | Ø19 mm × H14,5 mm | Fornisce un ingombro di installazione ridotto |
| Diametro albero motore compatibile | 4–6 mm | Supporta l'integrazione del motore in miniatura |
| Velocità massima consentita | 20.000 giri al minuto | Adatto per applicazioni selezionate di motori ad alta velocità |
| Tensione in ingresso | CC 5 V ±5% | Definisce l'alimentazione elettrica richiesta |
| Corrente operativa | ≤150 mA, senza carico | Aiuta a determinare i requisiti di alimentazione |
| Classe di protezione | IP40 dopo l'installazione | Definisce il livello di protezione previsto |
| Temperatura operativa | Da -20°C a 85°C | Definisce l'ambiente operativo consigliato |
| Materiale dell'alloggiamento | Alluminio | Fornisce una struttura di recinzione compatta e durevole |
| Codice Materiale disco | Acciaio inossidabile | Supporta la costruzione stabile della codifica ottica |
| Certificazioni | CE, RoHS, FCC | Supporta i requisiti di conformità applicabili |
| Garanzia | 1 anno | Fornisce un periodo di garanzia definito |
La configurazione pubblicata specifica inoltre viti di montaggio M2, un'interfaccia di saldatura PCB a cinque pin, spostamento radiale dell'albero di ±0,1 mm e spostamento assiale di ±0,1 mm. Questi parametri dovrebbero essere considerati durante l'integrazione meccanica ed elettrica.
Dove viene utilizzato questo codificatore?
Motori in miniatura
I motori compatti utilizzati nelle apparecchiature di precisione spesso necessitano di componenti di feedback che occupano pochissimo spazio. Un encoder assoluto miniaturizzato può fornire informazioni sulla posizione ad alta risoluzione senza aumentare in modo significativo le dimensioni complessive del gruppo motore.
Mani abili robotiche
Le mani robotiche richiedono più attuatori compatti per controllare dita e articolazioni. Il feedback di posizione è importante per coordinare questi movimenti, mentre l'ingombro ridotto dell'encoder aiuta i progettisti a mantenere un'architettura dell'attuatore compatta.
Motori senza nucleo
I motori coreless vengono utilizzati in applicazioni in cui sono importanti una bassa inerzia e una risposta dinamica rapida. La combinazione di tali motori con un encoder ad alta risoluzione può fornire il feedback necessario per un controllo accurato del movimento.
Attrezzature mediche
Le apparecchiature mediche di precisione possono contenere motori e meccanismi di posizionamento in miniatura. Un encoder ottico compatto può essere preso in considerazione per applicazioni in cui è richiesto un feedback rotatorio accurato, a condizione che il prodotto completo soddisfi i requisiti normativi e di progettazione del dispositivo medico pertinenti.
Automazione industriale
Macchinari automatizzati, moduli di posizionamento di precisione, sistemi robotici e servomeccanismi compatti possono tutti richiedere un feedback angolare affidabile. La risoluzione dell'encoder, l'interfaccia di comunicazione e la struttura compatta lo rendono adatto a varie applicazioni di automazione.
- Servomotori miniaturizzati
- Giunti robotici di precisione
- Mani abili robotiche
- Gruppi motore senza nucleo
- Moduli di posizionamento compatti
- Meccanismi di movimento medici
- Apparecchiature per l'automazione industriale
- Attuatori miniaturizzati ad alta velocità
In che modo gli ingegneri dovrebbero selezionare l'encoder giusto?
La selezione di un encoder dovrebbe comportare qualcosa di più del semplice confronto della risoluzione. Gli ingegneri dovrebbero valutare l'intero sistema di movimento prima di finalizzare un modello.
- Verifica lo spazio disponibile:Verificare il diametro, l'altezza, la posizione di montaggio e lo spazio circostante dell'encoder.
- Abbina l'albero:Verificare il diametro dell'albero, i requisiti dell'albero cavo, il metodo di accoppiamento e lo spostamento radiale e assiale consentito.
- Valutare la risoluzione:Determinare se la risoluzione a 17 bit soddisfa le prestazioni di posizionamento e controllo richieste.
- Conferma la velocità di rotazione:Confrontare la velocità operativa massima dell'applicazione con la velocità consentita dell'encoder.
- Verifica la comunicazione:Assicurarsi che l'interfaccia RS485 e la velocità di comunicazione siano compatibili con il controller.
- Controllare i requisiti di alimentazione:Confermare il requisito di alimentazione di 5 V ±5% e il consumo di corrente.
- Considera le condizioni ambientali:Esaminare la temperatura operativa, i requisiti di protezione, le vibrazioni, la polvere e altri fattori ambientali.
- Considera la personalizzazione:I progetti OEM possono richiedere diverse configurazioni dell'albero, dimensioni, cavi, interfacce o soluzioni di montaggio.
Per i sistemi di movimento complessi, si consiglia di valutare l'encoder insieme al motore, all'azionamento, al controller, alla trasmissione meccanica e all'algoritmo di feedback. Questo approccio a livello di sistema può contribuire a garantire che l'encoder selezionato funzioni come previsto dopo l'integrazione.
Cosa bisogna considerare durante l'installazione?
Una corretta installazione è essenziale per ottenere un feedback stabile dell'encoder. Anche un sensore ad alta risoluzione potrebbe non fornire le prestazioni di sistema previste se l'installazione meccanica introduce un disallineamento o vibrazioni eccessivi.
- Mantenere l'allineamento accurato dell'albero durante il montaggio.
- Evitare un carico radiale o assiale eccessivo sull'albero dell'encoder.
- Seguire le dimensioni di montaggio specificate e i requisiti delle viti.
- Mantenere l'area di rilevamento ottico protetta da contaminazioni inadeguate.
- Confermare l'alimentazione prima di collegare l'interfaccia di comunicazione.
- Controllare il cablaggio RS485 e le impostazioni di comunicazione del controller.
- Testare l'encoder a bassa velocità prima di passare al campo operativo massimo.
- Convalida la precisione e la ripetibilità della posizione in condizioni di carichi operativi effettivi.
Per le apparecchiature OEM, i test dovrebbero idealmente coprire l'intero ciclo operativo, comprese le condizioni di accelerazione, decelerazione, rotazione continua, posizionamento e arresto di emergenza, ove applicabile.
Domande frequenti
Cosa significa singleturn in un encoder assoluto?
Singleturn significa che l'encoder identifica la posizione angolare dell'albero entro un giro completo di 360 gradi. È progettato per applicazioni in cui la posizione angolare precisa all'interno di un singolo giro è il requisito di feedback primario.
Qual è la risoluzione dell'encoder fotoelettrico assoluto a giro singolo?
La configurazione dell'encoder di riferimento fornisce una risoluzione a 17 bit. La precisione di posizionamento pratico del sistema completo dipenderà anche dalla precisione meccanica, dall'allineamento dell'albero, dalle caratteristiche del motore, dalle prestazioni del controller e dalle condizioni di installazione.
Qual è la velocità di rotazione massima?
La velocità massima consentita specificata è fino a 20.000 giri/min. Gli ingegneri devono confermare il profilo di velocità richiesto e le condizioni operative per il gruppo completo di motore ed encoder prima dell'implementazione.
L'encoder utilizza un'interfaccia RS485?
SÌ. L'interfaccia di uscita specificata è RS485, con una velocità di trasmissione indicata di 2,5 Mbps. La compatibilità del controller deve essere confermata prima dell'integrazione.
Questo encoder è adatto per motori in miniatura?
SÌ. La sua gamma di diametri esterni compatti, la configurazione ad albero cavo, la risoluzione a 17 bit e la capacità di alta velocità lo rendono adatto per applicazioni selezionate di motori miniaturizzati e attuatori compatti.
Quale intervallo di temperature operative è specificato?
L'intervallo di temperatura operativa elencato è compreso tra -20°C e 85°C. L'applicazione finale deve essere valutata in base alle effettive condizioni termiche, soprattutto quando l'encoder è installato all'interno di un motore chiuso o di una custodia per apparecchiature.
L'encoder può essere personalizzato per applicazioni OEM?
La personalizzazione può essere considerata in base ai requisiti del progetto. Gli ingegneri dovrebbero fornire dettagli quali dimensioni dell'albero, spazio di installazione disponibile, requisiti di comunicazione, specifiche del motore, velocità operativa e condizioni ambientali quando discutono di una soluzione OEM.
Conclusionee
UNEncoder fotoelettrico assoluto monogiropuò fornire un feedback angolare digitale preciso mantenendo un ingombro meccanico compatto. Con una risoluzione a 17 bit, comunicazione RS485, un intervallo di diametro miniaturizzato da 8 a 26 mm, struttura ad albero cavo e una velocità massima consentita di 20.000 giri/min, questo tipo di encoder può soddisfare i requisiti di feedback di molti sistemi di controllo del movimento miniaturizzati. Dalle abili mani robotiche e motori senza nucleo ai meccanismi medici e alle apparecchiature di automazione industriale, la scelta giusta dell'encoder può aiutare a creare un'architettura di movimento più precisa ed efficiente in termini di spazio.
Se stai sviluppando un servosistema miniaturizzato, un attuatore robotico, un motore di precisione o un modulo di posizionamento automatizzato e hai bisogno di aiuto per selezionare la configurazione dell'encoder appropriata,contattacioggi per specifiche tecniche, supporto applicativo, opzioni di personalizzazione e un preventivo OEM da Jingyue.