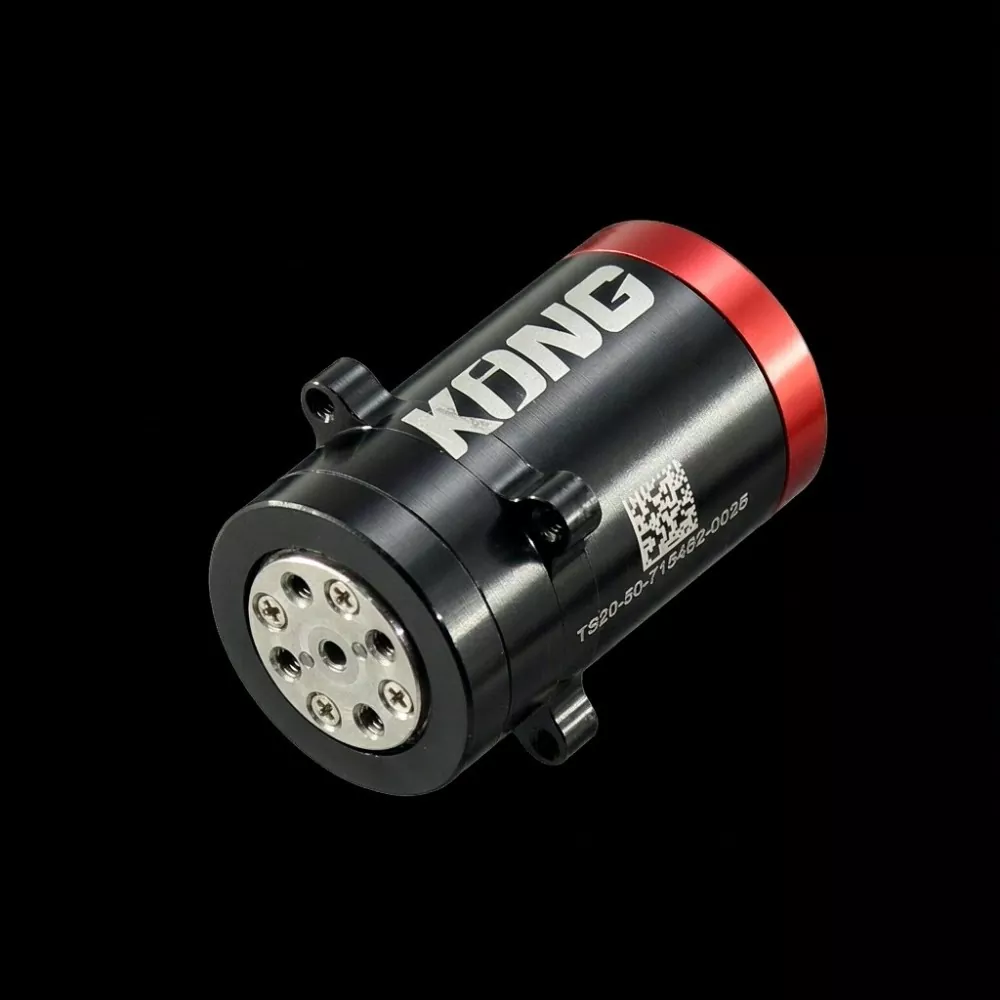
Poiché le mani robotiche diventano sempre più capaci di eseguire manipolazioni delicate e movimenti simili a quelli umani, selezionare il giusto attuatore articolare è essenziale per ottenere movimenti precisi e un feedback di forza affidabile.MOTO MAREfornisce soluzioni avanzate di controllo del movimento, inclusoModulo per articolazioni della mano abile, progettato per soddisfare i severi requisiti delle mani robotiche compatte, delle pinze multi-dito e dei sistemi robotici intelligenti. La serie TS20 integra un motore, un riduttore, doppi encoder e un servoazionamento interno in una struttura eccezionalmente compatta, aiutando gli ingegneri a semplificare l'integrazione del sistema migliorando al tempo stesso la precisione del movimento e la flessibilità del controllo.
Un modulo per l'articolazione della mano abile è un attuatore integrato compatto che consente alle dita robotiche e alle articolazioni meccaniche di eseguire movimenti accurati e coordinati. Questo articolo ne esplora i principi operativi, le specifiche tecniche essenziali, i vantaggi prestazionali, gli scenari applicativi e le considerazioni sulla selezione. Utilizzando la serie TS20 di SEA MOTION come esempio, spiega come un modulo articolare integrato da 20 mm di diametro combina feedback ad alta risoluzione, gioco ridotto, controllo dell'impedenza e comunicazione RS485 ad alta velocità per supportare la manipolazione robotica avanzata.
1. Che cos'è un modulo per l'articolazione della mano abile?
2. Come funziona un modulo per l'articolazione della mano abile?
3. Specifiche tecniche chiave e confronto delle prestazioni
4. Quali sono i vantaggi principali della progettazione?
5. Perché il controllo dell'impedenza è importante per le mani robotiche?
6. Principali applicazioni nella robotica e nell'automazione
7. Come scegliere il giusto modulo per l'articolazione della mano abile
8. Considerazioni sull'installazione e sulla manutenzione
A Modulo per articolazioni della mano abileè un componente integrato di controllo del movimento progettato specificamente per azionare le articolazioni delle dita robotiche e altri meccanismi robotici compatti. A differenza dei motori convenzionali che richiedono riduttori, encoder ed elettronica di azionamento esterna separati, un modulo di giunzione integrato combina questi componenti essenziali in un unico gruppo compatto.
Questa integrazione è particolarmente importante nelle mani robotiche perché lo spazio di installazione disponibile è estremamente limitato. Ogni dito può contenere più giunti controllati in modo indipendente e il sistema complessivo deve bilanciare dimensioni compatte, peso ridotto, coppia sufficiente e feedback accurato.
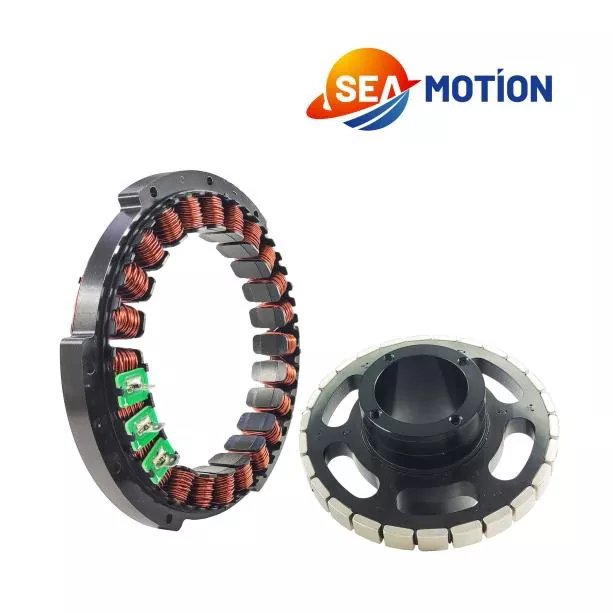
La serie SEA MOTION TS20 risponde a questi requisiti attraverso diverse tecnologie integrate:
Integrando questi componenti, il modulo semplifica la progettazione del sistema meccanico ed elettrico fornendo al contempo le capacità di feedback necessarie per una manipolazione robotica precisa.
Il principio di funzionamento di un modulo di articolazione manuale abile prevede il funzionamento coordinato del motore, la trasmissione meccanica, il feedback dell'encoder e il controllo a circuito chiuso.
Quando il controller host invia un comando di movimento, l'azionamento integrato elabora la posizione target, la velocità, la rigidità, lo smorzamento e la coppia di feedforward. Il motore genera quindi un movimento rotatorio, che passa attraverso il riduttore di precisione per azionare il giunto robotico collegato.
Nel frattempo, il sistema encoder misura continuamente lo stato del movimento. Questo feedback consente al controller di confrontare le prestazioni effettive con il movimento comandato e regolare di conseguenza la potenza del motore.
Il TS20 utilizza un'architettura a doppio encoder, con feedback disponibile dalle estremità opposte del treno di ingranaggi. Questa disposizione aiuta il sistema di controllo a osservare il movimento sul lato di uscita anziché fare affidamento esclusivamente sulle misurazioni sul lato motore.
Il suo processo di controllo può essere riassunto come segue:
Questa architettura integrata aiuta le mani robotiche a ottenere movimenti coordinati e interazioni controllate con oggetti di diverse dimensioni, forme e proprietà meccaniche.
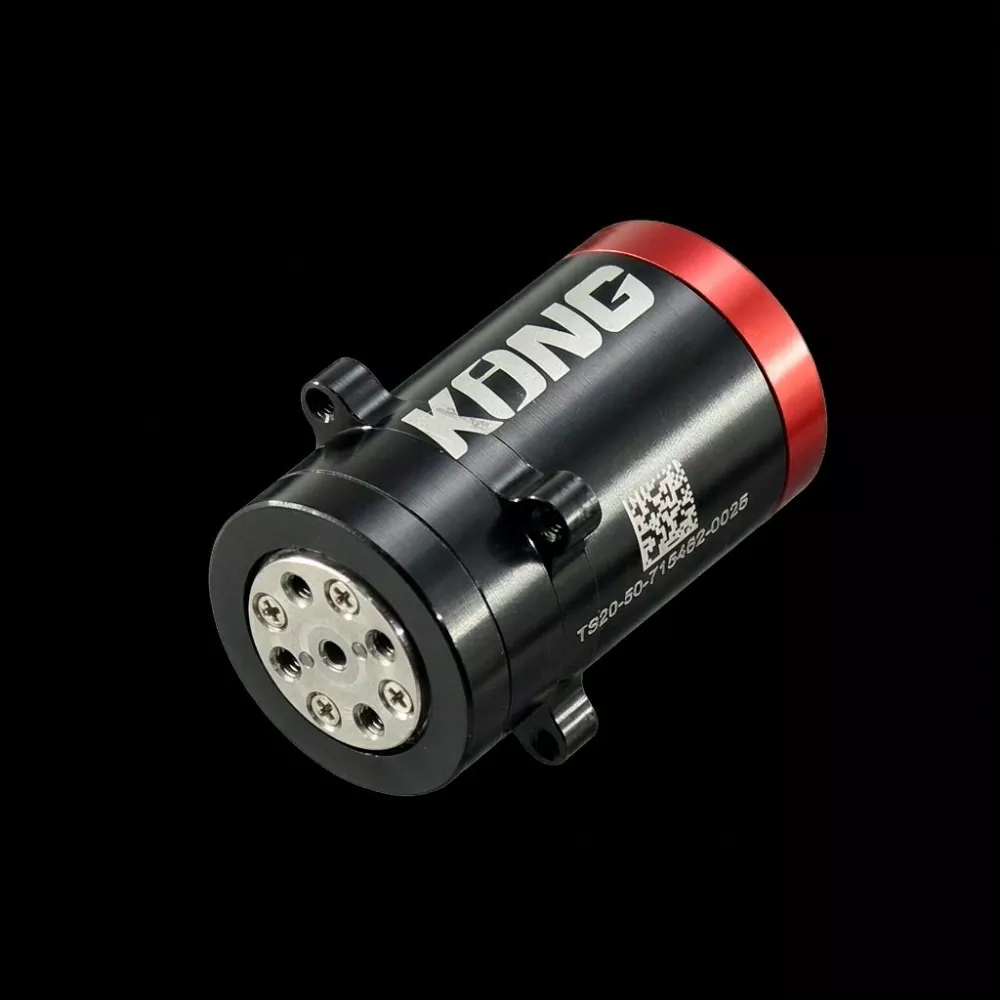
Le specifiche tecniche influiscono direttamente sulla capacità di un attuatore articolare di soddisfare i requisiti meccanici e di controllo di una mano robotica. Il SEA MOTION TS20 è disponibile in due configurazioni: TS20-50 e TS20-100. Entrambi i modelli condividono lo stesso inviluppo meccanico ma offrono caratteristiche di coppia e velocità diverse.
| Parametro tecnico | TS20-50 | TS20-100 |
|---|---|---|
| Rapporto di trasmissione | 50:1 | 100:1 |
| Coppia nominale | 0,7 Nm | 1,5 Nm |
| Coppia di picco | 2 N·m | 4 N·m |
| Durata della coppia di picco | 300 ms | 300 ms |
| Velocità massima a vuoto | 31,4 rad/s | 15,7 rad/s |
| Gioco | Sotto i 20 secondi d'arco | Sotto i 20 secondi d'arco |
| Codificatore | Doppio 24 bit | Doppio 24 bit |
| Dimensioni | Ø20×35mm | Ø20×35mm |
| Foro cavo | Ø1,7 mm | Ø1,7 mm |
| Peso | 35 g | 35 g |
| Tensione nominale | 24 VCC | 24 VCC |
| Comunicazione | RS485 | RS485 |
| Guidabile all'indietro | SÌ | SÌ |
Oltre alle prestazioni meccaniche, il TS20 incorpora un'interfaccia di comunicazione e controllo avanzata:
Queste specifiche rendono il modulo adatto per applicazioni che richiedono integrazione meccanica compatta, feedback ad alta risoluzione e controllo del movimento reattivo.
La scelta di un modulo di giunzione manuale appropriato implica molto più che il semplice confronto della coppia nominale e della velocità del motore. Anche le dimensioni meccaniche, l’architettura del feedback, la flessibilità del controllo e la complessità dell’integrazione influenzano le prestazioni complessive del sistema robotico.
Il TS20 è dotato di un alloggiamento cilindrico che misura solo Ø20 mm di diametro e 35 mm di lunghezza, con un peso totale di 35 g. Questo fattore di forma compatto consente agli ingegneri di installare attuatori in spazi limitati tra le giunture delle dita senza aumentare significativamente la massa complessiva della mano robotica.
Due encoder indipendenti a 24 bit forniscono un feedback di movimento dettagliato. Combinata con la misurazione sul lato di uscita e un gioco inferiore a 20 secondi d'arco, questa architettura supporta un monitoraggio accurato della posizione e un migliore controllo dei piccoli movimenti dei giunti.
Le configurazioni 50:1 e 100:1 condividono lo stesso alloggiamento e la stessa flangia di montaggio Ø24 mm. Gli ingegneri possono quindi valutare diversi requisiti di coppia e velocità senza riprogettare la struttura di montaggio meccanica principale.
L'azionamento di controllo ad orientamento di campo integrato elimina la necessità di un driver motore esterno separato. Il modulo funziona con un'alimentazione a 24 VCC e una connessione di comunicazione RS485, riducendo il numero di componenti necessari per l'integrazione del sistema.
La retroguidabilità consente all'albero di uscita di rispondere alle forze esterne invece di comportarsi come una trasmissione rigida e bloccata. Questa caratteristica è particolarmente preziosa quando un dito robotico entra in contatto inaspettato con un oggetto o ha bisogno di regolare la sua forza di presa.
Il foro cavo da Ø1,7 mm crea un percorso di instradamento dedicato attraverso l'asse del giunto. Può ospitare un tendine o un cavo di segnale, aiutando gli ingegneri a organizzare il cablaggio interno e gli elementi di trasmissione meccanica all'interno di gruppi robotici compatti.
Le mani robotiche devono spesso svolgere compiti che implicano l’interazione fisica, come tenere oggetti fragili, manipolare strumenti e mantenere un contatto stabile con superfici irregolari. Il solo controllo della posizione potrebbe non fornire una flessibilità sufficiente per queste operazioni.
Il controllo dell'impedenza consente a un giunto robotico di regolare la propria risposta agli errori di posizione e alle forze esterne. Il TS20 supporta un modello di controllo dell'impedenza integrato espresso come:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
Dove:
Regolando la rigidità e lo smorzamento, gli ingegneri possono configurare diverse caratteristiche di risposta meccanica per compiti diversi.
Ad esempio, un dito robotico può utilizzare una risposta relativamente cedevole quando entra in contatto inizialmente con un oggetto e aumentare la rigidità quando è richiesta una maggiore stabilità posizionale. L'impostazione di Kp su zero abilita il comportamento della sorgente di coppia, che può essere utile per applicazioni con dita controllate dalla forza.
Questa flessibilità rende il controllo dell’impedenza una capacità importante per le mani robotiche avanzate che devono bilanciare la precisione del movimento con l’interazione fisica.
La combinazione di dimensioni compatte, elettronica integrata e controllo flessibile rende un modulo di giunzione manuale abile utile in diverse applicazioni di movimento di precisione.
Ciascun dito robotico può richiedere più articolazioni controllate in modo indipendente. Gli attuatori compatti aiutano i progettisti a distribuire le unità di azionamento richieste in tutta la struttura delle dita mantenendo un peso e un ingombro meccanico adeguati.
I piccoli robot umanoidi richiedono articolazioni leggere e reattive per supportare il movimento naturale e la manipolazione degli oggetti. I moduli articolari integrati possono semplificare la progettazione delle mani e di altri meccanismi articolati compatti.
Le pinze industriali e di ricerca spesso devono movimentare oggetti con dimensioni e proprietà superficiali diverse. La rigidità regolabile, il controllo della coppia e il feedback dell'encoder aiutano a supportare strategie di presa più adattabili.
I bracci robotici compatti utilizzati nei laboratori, negli ambienti didattici e nelle strutture di ricerca beneficiano di attuatori integrati che riducono la complessità del cablaggio e semplificano l'assemblaggio meccanico.
Nei sistemi di posizionamento specializzati e nei gruppi micro-servo aerospaziali, lo spazio di installazione limitato e i severi requisiti di massa rendono i componenti compatti di controllo del movimento particolarmente preziosi. L'effettiva idoneità dipende dai requisiti ambientali, di sicurezza e di convalida delle prestazioni dell'applicazione.
La selezione di un modulo di giunzione adatto richiede una valutazione completa della struttura meccanica, dei requisiti di movimento, dell'architettura di controllo e dell'ambiente operativo.
Considera i seguenti fattori prima di prendere una decisione di acquisto:
Il rapporto di trasmissione è una delle considerazioni più importanti quando si sceglie una configurazione TS20.
Entrambe le configurazioni condividono le stesse dimensioni meccaniche e interfaccia di montaggio, consentendo agli ingegneri di confrontare le loro prestazioni durante la prototipazione senza modificare il progetto meccanico di base.
Una corretta installazione è essenziale per mantenere la precisione meccanica e l'affidabilità operativa di un modulo di giunzione di precisione.
Durante l'installazione del SEA MOTION TS20, gli ingegneri dovrebbero prestare particolare attenzione ai seguenti dettagli:
Il TS20 incorpora anche funzioni di protezione che coprono sovracorrente, sovratensione, sottotensione, sovratensione transitoria, sovratemperatura FET, sovratemperatura del motore ed errori dell'encoder. I tecnici dovrebbero rivedere le procedure di gestione dei guasti e i limiti operativi durante la messa in servizio del sistema.
Per il trasporto, le singole unità vengono imballate in sacchetti antistatici, imbottiti con schiuma protettiva e collocati in scatole separate per proteggere la flangia di uscita e i collegamenti elettrici.
R: La sua funzione principale è fornire movimento rotatorio controllato e feedback per le articolazioni delle dita robotiche. Consente alle mani robotiche di eseguire posizionamenti precisi, movimenti coordinati delle dita e interazioni di forza regolabili con gli oggetti.
R: Un modulo di giunzione integrato combina il motore, il riduttore, il sistema encoder e l'elettronica di comando in un unico gruppo. Ciò riduce i requisiti di cablaggio e componenti esterni fornendo al contempo una soluzione più compatta per meccanismi robotici con vincoli di spazio.
A: La differenza principale è il rapporto di trasmissione. TS20-50 fornisce una coppia nominale di 0,7 N·m e una velocità a vuoto massima di 31,4 rad/s, mentre TS20-100 fornisce una coppia nominale di 1,5 N·m e una velocità a vuoto massima di 15,7 rad/s. Entrambi i modelli hanno le stesse dimensioni e peso.
R: No. Il TS20 integra il suo azionamento di controllo ad orientamento di campo nel modulo comune. Per il funzionamento richiede un'alimentazione a 24 VCC e una connessione di comunicazione RS485.
R: TS20 supporta la comunicazione RS485 a 7,5 Mbps e utilizza il protocollo della modalità impedenza MIT, versione 3.4. I suoi frame di comando e risposta sono lunghi 14 byte e incorporano la verifica CRC16-CCITT.
R: Sì. La sua struttura compatta da Ø20 mm × 35 mm, il peso di 35 g e gli ID dispositivo configurabili lo rendono adatto per l'integrazione in mani robotiche multi-dito e sistemi di presa compatti.
R: Sì. I conduttori dei cavi possono essere terminati in base alle lunghezze specificate e i connettori possono essere aggiunti al cappuccio terminale per i requisiti di produzione in serie.
R: Le informazioni sul prodotto elencate specificano una quantità minima di ordine di 5 pezzi e un tempo di consegna di circa 4 settimane. Gli acquirenti devono confermare l'ultimo programma di produzione e le condizioni di consegna quando richiedono un preventivo.
R: Il prezzo dipende dal rapporto di trasmissione selezionato, dai requisiti di terminazione del cavo e dalla quantità dell'ordine. Gli acquirenti possono fornire la configurazione preferita e la domanda annuale stimata a SEA MOTION per un preventivo.
Le prestazioni di una moderna mano robotica dipendono fortemente dalla qualità dei suoi sistemi di attuazione e feedback congiunti. Un ben progettatoModulo per articolazioni della mano abiledeve combinare dimensioni compatte, coppia sufficiente, rilevamento accurato, comunicazione reattiva e controllo flessibile per soddisfare applicazioni robotiche sempre più esigenti.
La serie SEA MOTION TS20 riunisce queste funzionalità attraverso il motore integrato, il riduttore di precisione, i doppi encoder a 24 bit e l'azionamento FOC integrato. Con due opzioni di rapporto di trasmissione, gioco inferiore a 20 secondi d'arco, uscita pilotabile all'indietro e comunicazione RS485 ad alta velocità, fornisce agli ingegneri una pratica soluzione di controllo del movimento per mani abili, pinze multi-dito e altri meccanismi robotici compatti.
Poiché la tecnologia robotica continua ad avanzare, la selezione di un modulo articolare appropriato rimarrà un passo importante per migliorare la precisione della manipolazione, l’integrazione meccanica e le prestazioni complessive del sistema.
Cerchi un modulo di giunzione manuale affidabile e abile per il tuo prossimo progetto robotico?MOTO MARE offre soluzioni integrate di controllo del movimento e moduli di giunzione TS20 configurabili per supportare diversi requisiti ingegneristici e applicativi. Che tu stia sviluppando una mano robotica umanoide, una pinza di precisione o un braccio robotico compatto, il nostro team può aiutarti a valutare rapporti di trasmissione, requisiti di coppia, dimensioni di montaggio e compatibilità di comunicazione. Esplora oggi stesso i dettagli del prodotto del nostro modulo per giunti a mano abile econtattaciper discutere i vostri requisiti tecnici, richiedere un campione o ottenere un preventivo personalizzato.
-