Riepilogo dell'articolo: A modulo giunto planetarioè una soluzione integrata di controllo del movimento progettata per fornire coppia, movimento controllato e posizionamento affidabile nei sistemi robotici. Man mano che i robot intelligenti diventano sempre più utilizzati nell’automazione industriale, nella robotica umanoide e nelle apparecchiature mobili, la scelta della giusta architettura congiunta è essenziale per bilanciare prestazioni, costi e complessità di integrazione.MOTO MAREsviluppa moduli di giunto planetario che combinano un motore torque senza telaio, un riduttore planetario, un doppio feedback dell'encoder magnetico e un driver dedicato. Questo articolo ne esplora i principi operativi, le specifiche chiave, gli scenari applicativi e le considerazioni pratiche sulla selezione per ingegneri e produttori di apparecchiature industriali.
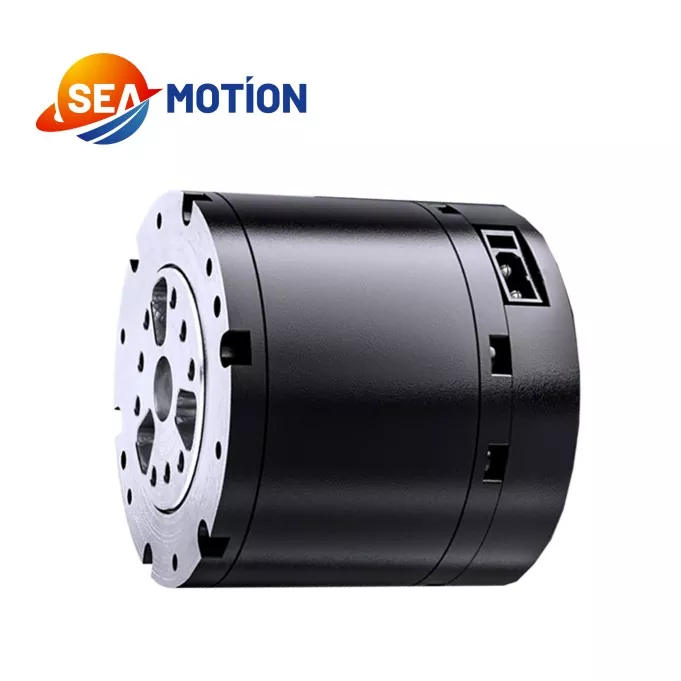
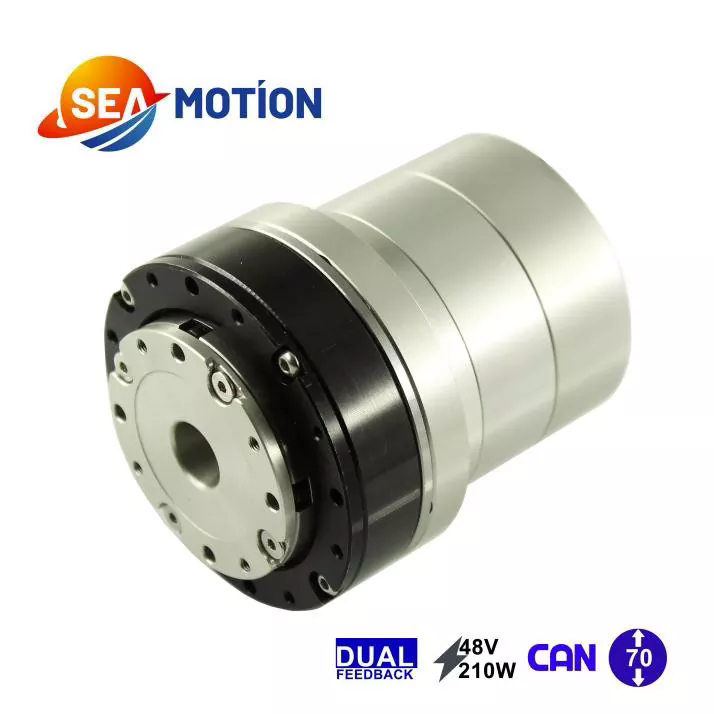
Un modulo di giunto planetario è un gruppo elettromeccanico integrato che genera e controlla il movimento rotatorio attorno a un giunto robotico. Invece di richiedere agli ingegneri di procurarsi e assemblare ogni componente di movimento in modo indipendente, un modulo integrato combina diversi elementi essenziali in un'unità coordinata.
Una configurazione tipica include un motore torque senza telaio, un riduttore epicicloidale, un sistema di feedback dell'encoder e un driver del motore dedicato. Insieme, questi componenti convertono l'energia elettrica in movimento meccanico controllato, supportando al tempo stesso la trasmissione della coppia e il monitoraggio della posizione.
MOTO MARE fornisce un modulo di giunto planetario progettato per il controllo di precisione robotico industriale. La sua architettura di riduzione planetaria enfatizza la semplicità strutturale e l'efficienza in termini di costi, rendendolo una potenziale opzione per gli sviluppatori di apparecchiature che necessitano di un'attuazione congiunta affidabile senza un'integrazione meccanica inutilmente complicata.
L'idoneità di qualsiasi modulo dipende in ultima analisi dalle condizioni operative nominali, dalle interfacce meccaniche, dai requisiti di controllo e dalle esigenze dell'applicazione target.
Le prestazioni di un giunto robotico dipendono dal funzionamento coordinato della trasmissione meccanica, del motore, dei dispositivi di feedback e dell'elettronica di controllo. Ciascun componente contribuisce al processo complessivo di controllo del movimento.
Il motore genera forza di rotazione quando alimentato con energia elettrica. Un design senza telaio può aiutare i produttori di apparecchiature a integrare il motore in un gruppo meccanico compatto, a condizione che l'alloggiamento circostante, la struttura di montaggio e la gestione termica siano progettati in modo appropriato.
Il riduttore epicicloidale utilizza un ingranaggio centrale, ingranaggi planetari circostanti e una corona dentata per trasmettere il movimento. A seconda della sua configurazione e del rapporto di riduzione, il cambio riduce la velocità di uscita aumentando la coppia di uscita disponibile. Ciò rende la trasmissione planetaria utile per i giunti robotici che richiedono movimento controllato e densità di coppia pratica.
Gli encoder forniscono un feedback relativo al movimento al sistema di controllo. La configurazione specificata di SEA MOTION incorpora due encoder magnetici, che supportano il rilevamento del movimento all'interno del gruppo integrato. Le precise funzioni di feedback e l'architettura di controllo dovrebbero essere confermate rispetto alla documentazione tecnica del modello selezionato.
Il driver gestisce il funzionamento del motore in base ai comandi di controllo e al feedback disponibile. L'integrazione di un driver abbinato può semplificare lo sviluppo del sistema, ridurre il lavoro di abbinamento dei componenti e supportare una messa in servizio più coerente rispetto all'assemblaggio di una combinazione non verificata di dispositivi indipendenti.
Per un sistema completo, gli ingegneri dovrebbero anche verificare la compatibilità del controller, le interfacce di comunicazione, la protezione elettrica e le funzioni di controllo richieste dall'applicazione.
Le specifiche tecniche forniscono la base per valutare se un modulo di giunto planetario può soddisfare i requisiti operativi di un robot. I seguenti valori sono pubblicati per il modulo giunto planetario SEA MOTION e devono essere confrontati con l'esatta configurazione acquistata.
| Parametro | Specifica pubblicata | Significato ingegneristico |
|---|---|---|
| Tensione nominale | 48 V | Riferimento di alimentazione elettrica nominale |
| Intervallo di tensione di lavoro | 24–60 V | Aiuta a definire la compatibilità del sistema di alimentazione |
| Potenza di uscita nominale | 140 W±10% | Riferimento per la pianificazione della potenza in uscita |
| Coppia nominale | 5 N·m | Riferimento per i requisiti operativi continui |
| Coppia di picco | 14 N·m | Riferimento per richieste di coppia di breve durata |
| Velocità a vuoto | 315 giri/min ±10% | Indica la velocità nella condizione senza carico specificata |
| Velocità a carico nominale | 260 giri/min ±10% | Riferimento per il funzionamento sotto carico nominale |
| Rapporto di trasmissione | 10:1 | Definisce il rapporto di riduzione della trasmissione |
| Tipo di guida | DSP | Identifica il tipo di driver pubblicato |
| Configurazione dell'encoder | Due encoder magnetici | Supporta il controllo del movimento basato sul feedback |
| Peso | 310 g±3 g | Rilevante per lo spostamento di masse e imballaggi articolari |
| Temperatura di lavoro | Da -20°C a 50°C | Definisce l'intervallo di temperature operative pubblicato |
| Umidità di lavoro | 5%–85% | Riferimento per la pianificazione ambientale |
Nota tecnica importante:La coppia nominale e la coppia di picco rappresentano condizioni operative diverse. La coppia di picco non deve essere trattata come una valutazione di servizio continuo. Le informazioni pubblicate sulla durata del carico indicano 5 N·m come funzionamento nominale, 7 N·m per 120 secondi, 10 N·m per 18 secondi, 12 N·m per 10 secondi e 14 N·m per 5 secondi. I limiti operativi effettivi, le condizioni di raffreddamento, i cicli di lavoro e la frequenza di sovraccarico consentita devono essere confermati con il produttore.
Per ulteriori informazioni, visitare la pagina ufficiale del prodotto Modulo giunto planetario SEA MOTION.
Un modulo di giunto planetario integrato può semplificare lo sviluppo di sistemi robotici riunendo componenti di trasmissione meccanica e componenti elettronici di controllo del movimento. I suoi vantaggi pratici dipendono dall'applicazione e dalla qualità dell'integrazione del sistema.
È importante distinguere la comodità dell'integrazione dalle prestazioni garantite del sistema. La precisione finale, la rigidità, la durata, il rumore e il comportamento termico dipendono dalla progettazione meccanica ed elettrica completa.
I moduli di giunto planetario sono rilevanti per le applicazioni robotiche che richiedono movimento rotatorio controllato, attuazione ripetibile e un equilibrio adeguato tra prestazioni e costi. SEA MOTION identifica diverse categorie di applicazione per il suo modulo di giunto planetario.
I robot umanoidi utilizzano più articolazioni per coordinare il movimento di braccia, gambe e corpo. Un modulo di giunto planetario adatto può fornire l'attuazione di giunti selezionati quando la capacità di coppia, la velocità, la massa e le dimensioni meccaniche soddisfano i requisiti di progettazione.
I robot quadrupedi si affidano a movimenti coordinati delle gambe per mantenere l'equilibrio e spostarsi su diverse superfici. La scelta del giunto deve tenere conto dei carichi d'impatto, dell'accelerazione, dei picchi di coppia ripetuti e del ciclo di lavoro associato alla camminata o alla corsa.
I bracci collaborativi richiedono movimenti controllati su più assi. Gli ingegneri possono valutare i moduli di giunto planetario per gli assi adatti considerando il carico utile, la portata, la velocità del giunto, i requisiti di posizionamento e le funzioni di sicurezza del robot completo.
I sistemi di prelievo automatizzati necessitano di movimenti prevedibili per coordinare le operazioni di presa, sollevamento, trasferimento e rilascio. Un modulo adeguatamente selezionato può supportare queste attività aiutando i progettisti di apparecchiature a gestire la complessità dell'assemblaggio.
Anche le piattaforme robotiche mobili e alcuni sistemi di mobilità elettrica utilizzano attuatori elettromeccanici compatti. In queste applicazioni, gli ingegneri devono verificare attentamente i carichi meccanici, l'esposizione alle vibrazioni, il consumo energetico, la protezione ambientale e l'idoneità del modulo per il ciclo operativo previsto.
Non tutti i moduli sono adatti ad ogni applicazione. Il funzionamento all'aperto, i movimenti ad alto impatto, gli ambienti sottoposti a lavaggio e i sistemi robotici critici per la sicurezza richiedono verifiche specifiche piuttosto che ipotesi basate solo sulla categoria di prodotto.
La scelta di un modulo di giunto planetario implica molto più che il semplice confronto della coppia massima o del prezzo di acquisto. Una valutazione strutturata aiuta a ridurre il rischio di sovradimensionamento, surriscaldamento, incompatibilità di controllo e usura meccanica prematura.
Fornire al fornitore un brief applicativo chiaro, inclusi profili di carico, velocità target, ciclo di movimento, disegni di installazione e requisiti di controllo, semplifica la valutazione della configurazione appropriata.
Le architetture dei giunti planetari e armonici affrontano priorità ingegneristiche sovrapposte ma diverse. La scelta giusta dipende dall'importanza relativa delle caratteristiche di trasmissione, dell'imballaggio, della precisione, dei requisiti di coppia e del budget.
| Fattore di valutazione | Modulo giunto planetario | Modulo Giunto Armonico |
|---|---|---|
| Principio di trasmissione | Riduzione ad ingranaggi planetari | Riduzione dell'ingranaggio armonico |
| Priorità di progettazione | Costo pratico e trasmissione della coppia | Movimento orientato alla precisione e integrazione compatta |
| Considerazioni sui contraccolpi | Dipende dal design del riduttore e dalle tolleranze di produzione | Spesso selezionato quando il gioco ridotto è una priorità |
| Coppia e velocità | Dipende dal rapporto di trasmissione, dal motore e dalle condizioni di carico | Dipende dal modello, dal rapporto di riduzione e dalle condizioni operative |
| Focus della selezione | Capacità di carico, efficienza, costo e ciclo operativo | Richieste di posizionamento, gioco, imballaggio e condizioni di carico |
Questo confronto è qualitativo piuttosto che sostitutivo dei test specifici del modello. Nessuna delle due architetture è universalmente superiore. Gli ingegneri dovrebbero confrontare le curve di coppia-velocità verificate, i dati sul gioco, l'efficienza, la rigidità, i limiti termici e le informazioni sulla durata di servizio prima di prendere una decisione di acquisto.
Esplora il modulo di giunzione armonica di SEA MOTION per comprendere l'approccio di trasmissione alternativo e discutere quale progetto si adatta meglio al tuo sistema robotico.
La sua funzione principale è fornire un'attuazione rotazionale controllata su un giunto meccanico. Integrando un motore, un riduttore planetario, encoder di feedback e un driver, il modulo aiuta i sistemi robotici a generare e gestire il movimento articolare.
La coppia nominale pubblicata è di 5 N·m, con una coppia di picco di 14 N·m. Questi valori si riferiscono a diverse condizioni operative. Durante la progettazione del sistema è necessario considerare la durata e la frequenza consentite del funzionamento a coppia più elevata.
La tensione nominale pubblicata è 48 V e l'intervallo di tensione di funzionamento è 24–60 V. L'alimentatore e i componenti elettronici associati devono inoltre supportare la corrente richiesta, la domanda transitoria e i requisiti di protezione applicabili.
Può supportare il controllo del movimento basato sul feedback tramite il motore, il sistema encoder e il driver dedicato. La precisione e la ripetibilità del posizionamento effettivo dipendono dalla configurazione completa, dalle caratteristiche del riduttore, dalla regolazione del controllo e dalla struttura meccanica. Richiedi dati sulle prestazioni specifici del modello quando il posizionamento preciso è essenziale.
Le potenziali applicazioni includono robot umanoidi, robot quadrupedi, bracci collaborativi, robot di raccolta e apparecchiature mobili intelligenti. L'idoneità deve essere valutata rispetto al profilo di carico, alla velocità, alle condizioni ambientali e ai requisiti di sicurezza dell'applicazione.
Condividi con il produttore la coppia e la velocità richieste, il ciclo operativo, l'alimentazione, l'interfaccia meccanica, il protocollo di controllo e le condizioni ambientali. Richiedi una scheda tecnica aggiornata e chiarisci eventuali specifiche non elencate prima di effettuare un ordine.
Visita la pagina ufficiale del prodotto Modulo giunto planetario per inviare una richiesta. Per un preventivo accurato, fornisci l'applicazione target, la quantità prevista dell'ordine, i requisiti tecnici e il programma di consegna preferito.
Un modulo di giunto planetario può rappresentare una soluzione pratica di controllo del movimento per apparecchiature robotiche che richiedono un'attuazione integrata, una trasmissione di coppia controllata e una progettazione del sistema attenta ai costi. Combinando un motore torque senza telaio, un riduttore planetario, un doppio feedback dell'encoder magnetico e un driver dedicato, SEA MOTION offre un'opzione integrata per gli ingegneri che sviluppano giunti robotici e apparecchiature di automazione intelligente. Il successo dell'implementazione dipende ancora dalla corrispondenza delle specifiche verificate del modulo al carico meccanico, al profilo di movimento, all'architettura di controllo e all'ambiente di lavoro effettivi. Se stai valutando un modulo di giunto planetario per un nuovo robot o aggiornando un sistema di automazione esistente, rivedi i requisiti tecnici con SEA MOTION econtattaciper discutere le specifiche del prodotto, l'idoneità dell'applicazione e un preventivo per il tuo progetto.