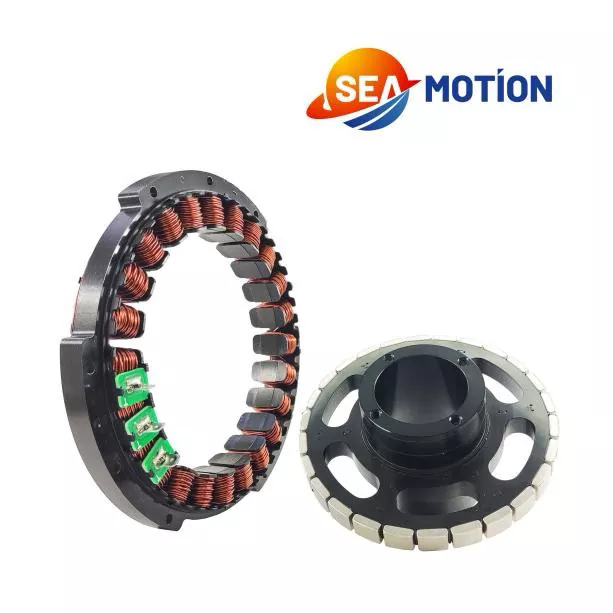
Riepilogo dell'articolo: A Motore Torque senza telaioè progettato per applicazioni in cui motori, riduttori, cinghie e giunti con alloggiamento convenzionale creano limitazioni meccaniche indesiderate. Separando il rotore e lo statore e integrandoli direttamente nella struttura della macchina, questa architettura del motore può fornire un'elevata densità di coppia, un gioco meccanico basso, un'installazione compatta, una rotazione fluida e un controllo reattivo. Questo articolo spiega come funzionano i motori Torque senza telaio, perché sono preziosi in sistemi di movimento impegnativi, cosa dovrebbero considerare gli ingegneri durante la selezione e l'integrazione e come SEA MOTION supporta soluzioni personalizzate per robotica, macchine utensili, apparecchiature per semiconduttori, sistemi medici e altre applicazioni di precisione.
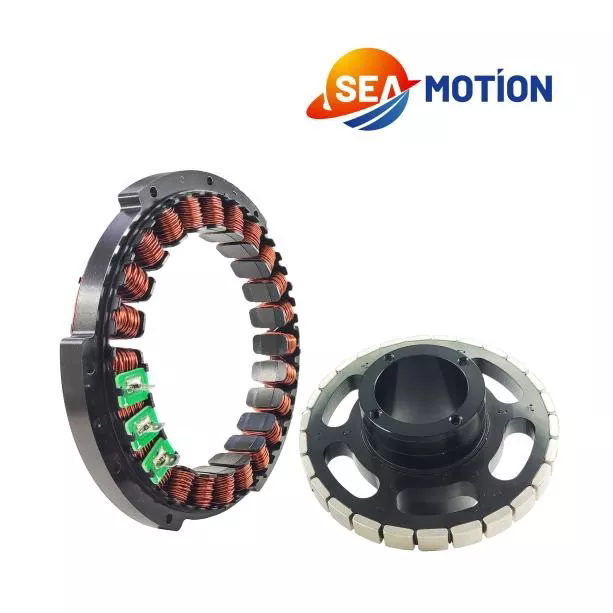
Un motore coppia senza telaio è un motore sincrono a magnete permanente fornito senza l'alloggiamento del motore convenzionale, cuscinetti integrati o dispositivo di feedback integrato. Invece di ricevere un motore completamente chiuso, il costruttore della macchina riceve i componenti elettromagnetici primari, in genere uno statore e un rotore, che possono essere incorporati direttamente nella struttura meccanica finale.
Questa configurazione offre ai progettisti una libertà molto maggiore sull'architettura di un sistema di movimento. Il motore può essere installato attorno a un giunto rotante, all'interno di un asse robotico, sotto una tavola rotante o attorno a un meccanismo di precisione dove lo spazio di installazione disponibile è limitato.
A differenza di un motore tradizionale che normalmente trasferisce la potenza attraverso un cambio, una cinghia, una puleggia, un giunto o un altro componente di trasmissione, un motore Torque senza telaio può azionare direttamente il carico. La rimozione di questi elementi meccanici intermedi può ridurre la conformità meccanica, le perdite di trasmissione, il gioco, le vibrazioni e i requisiti di manutenzione.
Per le apparecchiature ad alte prestazioni, l'obiettivo non è semplicemente produrre movimento rotatorio. La vera sfida è produrre quel movimento con la coppia, la velocità, la rigidità, la ripetibilità, la morbidezza e la risposta richieste all’interno di un involucro meccanico ristretto.
È qui che l'architettura frameless diventa particolarmente utile.
Il principio di funzionamento si basa sull'interazione elettromagnetica tra il rotore a magnete permanente e gli avvolgimenti dello statore energizzati.
Lo statore contiene gli avvolgimenti elettrici che generano un campo magnetico rotante quando viene fornita corrente controllata. Il rotore contiene magneti permanenti che interagiscono con questo campo magnetico, producendo coppia rotazionale.
Poiché il rotore e lo statore vengono forniti come componenti separati, la struttura circostante della macchina può effettivamente diventare parte del gruppo motore.
Un sistema tipico contiene:
Il risultato è un sistema di movimento altamente integrato in cui il motore non è più un pacchetto meccanico indipendente. Diventa invece parte integrante della macchina.
Questo approccio è particolarmente utile quando gli ingegneri necessitano di un albero cavo di grandi dimensioni, dimensioni assiali compatte, diametro di uscita ampio o funzionalità di azionamento diretto.
Il vantaggio principale di un motore Torque senza telaio è la flessibilità di progettazione. Tuttavia, numerosi vantaggi aggiuntivi possono rendere questa architettura attraente per i macchinari di precisione.
La densità di coppia è particolarmente importante quando il motore deve essere inserito in un piccolo involucro meccanico. Un motore senza telaio opportunamente selezionato può fornire una coppia notevole senza richiedere lo spazio fisico associato a un gruppo motore e trasmissione convenzionale.
La trasmissione diretta elimina molti componenti tradizionalmente utilizzati per trasferire la potenza di rotazione. Non è necessario che un riduttore aumenti semplicemente la coppia o riduca la velocità quando il motore può essere selezionato e controllato per il punto operativo richiesto.
Ciò può semplificare l'architettura meccanica e ridurre il numero di componenti che possono introdurre errori meccanici.
I meccanismi degli ingranaggi possono introdurre giochi, in particolare quando i componenti si usurano o quando la trasmissione richiede più stadi. Una configurazione ad azionamento diretto evita il gioco dei denti degli ingranaggi come fonte di errore di posizionamento.
Per applicazioni quali giunti robotici e tavole rotanti di precisione, questo può rappresentare un grande vantaggio.
Poiché il motore non richiede un alloggiamento tradizionale, i progettisti possono integrare il gruppo elettromagnetico nello spazio strutturale disponibile. Ciò è utile quando i vincoli di confezionamento sono severi.
Le caratteristiche di basso cogging e gli algoritmi di controllo appropriati possono contribuire a una rotazione regolare. Ciò è utile per le apparecchiature in cui vibrazioni, ondulazioni di velocità o disturbi di coppia possono influenzare la qualità del prodotto finale.
Un motore frameless non obbliga l'integratore a utilizzare uno specifico dispositivo di feedback. L'encoder può essere selezionato in base alla risoluzione richiesta, alla precisione, alle condizioni ambientali, al protocollo di comunicazione e all'architettura della macchina.
Questa flessibilità è utile per gli OEM che sviluppano diverse piattaforme di macchine attorno a una famiglia di motori comune.
I motori Torque senza telaio sono particolarmente adatti per applicazioni che richiedono coppia elevata, struttura compatta, azionamento diretto e controllo rotazionale accurato.
| Applicazione | Perché il design senza cornice è prezioso | Priorità di progettazione tipica |
|---|---|---|
| Giunti robotici | Integrazione compatta e trasmissione diretta della coppia | Densità di coppia, rigidità, precisione di posizione |
| Macchine utensili | Azionamento rotativo diretto con errore di trasmissione ridotto | Precisione, stabilità della velocità, prestazioni termiche |
| Tavole rotanti | Architetture di azionamento compatte e ad ampia apertura | Coppia, ripetibilità, runout |
| Attrezzature mediche | Movimento compatto e controllato in modo fluido | Basse vibrazioni, affidabilità, pulizia |
| Apparecchiature per semiconduttori | Elevata precisione in spazi di installazione ristretti | Stabilità della posizione, controllo termico, pulizia |
| Automazione di precisione | Integrazione meccanica flessibile | Risposta dinamica e ripetibilità |
Nella robotica, ad esempio, il motore può essere installato direttamente in un giunto e combinato con cuscinetti, alloggiamento, encoder e componenti strutturali del progettista. Ciò può produrre un giunto più compatto rispetto all'utilizzo di un motore completamente alloggiato.
Nelle apparecchiature rotanti di precisione, l'azionamento diretto può anche ridurre il numero di interfacce meccaniche tra il motore e il carico di lavoro.
La selezione del motore dovrebbe iniziare con i requisiti di carico effettivi piuttosto che con la sola coppia nominale del motore. Un motore che sembra idoneo in base alla coppia di picco può funzionare in modo scarso se si trascurano il carico termico continuo, i requisiti di accelerazione o la precisione del feedback.
Gli ingegneri dovrebbero valutare i seguenti parametri.
È anche importante distinguere tra la capacità teorica di un motore e le sue prestazioni all'interno della macchina finita. L'attrito dei cuscinetti, la rigidità strutturale, la dissipazione del calore, l'installazione dell'encoder, il bilanciamento del rotore e la messa a punto della trasmissione possono tutti influenzare il risultato finale.
Il calore è una delle considerazioni ingegneristiche più importanti quando si progetta un sistema di movimento ad azionamento diretto.
La resistenza elettrica negli avvolgimenti dello statore genera calore durante il funzionamento. All'aumentare della temperatura dell'avvolgimento, aumenta anche la resistenza elettrica, che può influire sull'efficienza e sulla coppia continua disponibile.
Per le applicazioni che richiedono una coppia elevata e sostenuta, gli ingegneri comunemente considerano il raffreddamento a liquido attivo integrato nella struttura dello statore. Il raffreddamento ad acqua o acqua-glicole può fornire un percorso controllato per rimuovere il calore dal gruppo motore.
Per applicazioni con carichi inferiori, la convezione naturale o il raffreddamento ad aria forzata possono essere sufficienti a seconda delle dimensioni del motore, delle condizioni di installazione, della temperatura ambiente e del ciclo di lavoro.
Una progettazione termica pratica dovrebbe considerare:
Anche il rilevamento della temperatura dovrebbe essere integrato nella strategia di controllo. Se la temperatura dell'avvolgimento si avvicina al limite consentito, il convertitore può ridurre la richiesta di corrente o coppia per proteggere il motore.
Per le apparecchiature a semiconduttore, da laboratorio, mediche o per camere bianche, la progettazione del raffreddamento può richiedere ulteriore attenzione perché la soluzione di raffreddamento non deve introdurre contaminazione o particelle indesiderate nell'ambiente operativo.
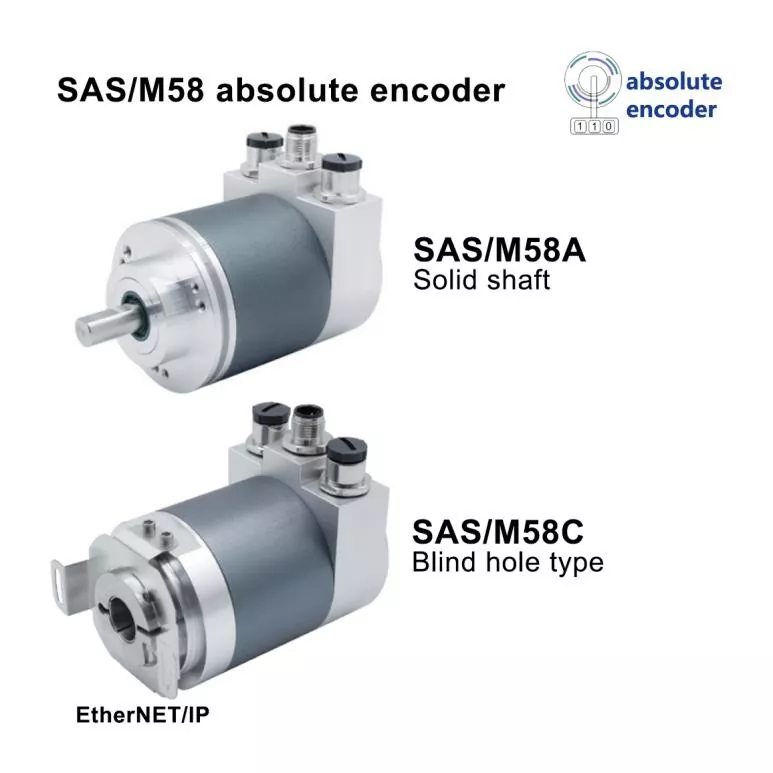
Un motore Torque senza telaio normalmente non include un encoder integrato. Ciò offre ai progettisti delle macchine la libertà di selezionare una tecnologia di feedback che corrisponda al sistema finale.
Le possibili tecnologie di feedback includono sistemi di encoder ottici, magnetici, induttivi e assoluti. La scelta corretta dipende dalla risoluzione della posizione richiesta, dalle condizioni ambientali, dal protocollo di comunicazione, dalla velocità, dal costo e dalla disposizione meccanica.
Il feedback ad alta risoluzione è particolarmente importante quando l'applicazione richiede movimenti estremamente fluidi o un posizionamento angolare preciso.
L'encoder non deve essere trattato come un componente indipendente. Il motore, l'encoder, l'azionamento, il sistema di cuscinetti e la struttura della macchina devono funzionare come un unico sistema di controllo.
Ad esempio, un encoder può fornire un'eccellente risoluzione nominale ma produrre comunque prestazioni di sistema insoddisfacenti se il suo montaggio meccanico introduce eccentricità o disallineamento. Allo stesso modo, un motore ad alte prestazioni può non riuscire a esprimere il suo potenziale se i parametri del servo non sono regolati correttamente.
Pertanto, l'integrazione del feedback dovrebbe essere considerata durante la fase di progettazione meccanica anziché aggiunta dopo che il motore è già stato selezionato.
La costruzione senza telaio crea libertà di progettazione, ma trasferisce anche maggiori responsabilità al costruttore della macchina. La struttura meccanica circostante diventa una parte importante del sistema motorio.
Diversi ambiti meritano particolare attenzione.
Il rotore e lo statore devono mantenere il traferro richiesto durante il funzionamento. Un'eccentricità eccessiva può influire sulle prestazioni elettromagnetiche e può aumentare le vibrazioni o il rischio meccanico.
Una struttura di montaggio flessibile può compromettere i vantaggi di un motore ad alte prestazioni. La deformazione strutturale sotto carico può diventare fonte di errore di posizionamento anche quando il motore stesso ha ottime caratteristiche elettromagnetiche.
Poiché il motore senza telaio normalmente non include cuscinetti, il progettista della macchina deve selezionare i cuscinetti in base al carico radiale, al carico assiale, alla velocità, alla rigidità, alla durata prevista e ai requisiti di precisione.
Le applicazioni ad alta velocità richiedono un'attenzione particolare al bilanciamento del rotore. Lo squilibrio meccanico può generare vibrazioni e ridurre la qualità del controllo del movimento.
Per i sistemi ad asse cavo, il diametro interno disponibile può fornire un percorso conveniente per cavi, linee pneumatiche, componenti ottici o altri elementi della macchina. Il movimento del cavo deve comunque essere valutato attentamente per evitare interferenze con componenti rotanti.
MOTO MAREfornisce soluzioni di motori coppia senza telaio per applicazioni di controllo del movimento di fascia alta in cui i motori alloggiati standard potrebbero non offrire una flessibilità di integrazione sufficiente.
Secondo le informazioni sul prodotto, l'approccio motoristico frameless di SEA MOTION è destinato a settori quali robotica, macchine utensili, apparecchiature per semiconduttori, apparecchiature mediche, università, istituti di ricerca e produzione avanzata. L'azienda supporta sia prodotti standard che personalizzazioni specifiche per l'applicazione.
La personalizzazione può essere importante quando un motore standard non si adatta all'involucro meccanico disponibile. A seconda dei requisiti dell'applicazione, le modifiche possono riguardare dimensioni assiali, diametro interno, disposizione degli avvolgimenti, requisiti di tensione e configurazioni relative al feedback.
Per i progetti OEM, questo supporto tecnico può ridurre il divario tra la selezione dei componenti e l'integrazione finale della macchina. Invece di selezionare un motore basandosi solo su un numero di catalogo, gli ingegneri possono valutare il motore come parte dell'architettura di movimento completa.
MOTO MARE descrive inoltre le procedure di test riguardanti le caratteristiche elettriche e le prestazioni del rotore, con controlli di produzione applicati a importanti parametri del motore. Il supporto della documentazione include disegni tecnici, file 3D, informazioni sull'integrazione e materiali relativi all'azionamento.
Questo tipo di supporto tecnico è particolarmente prezioso per gli OEM che devono passare dallo sviluppo di prototipi alla produzione ripetibile senza riprogettare l'intero sistema di movimento.
| Fattore | Motore Torque senza telaio | Motore alloggiato convenzionale |
|---|---|---|
| Integrazione meccanica | Altamente personalizzabile | Di solito si basa su dimensioni fisse dell'alloggiamento |
| Trasmissione | Adatto per la guida diretta | Potrebbe richiedere un accoppiamento, una cinghia o un cambio |
| Gioco | Può ridurre al minimo il gioco correlato alla trasmissione | Può dipendere dai componenti della trasmissione |
| Feedback | Selezione flessibile dell'encoder | Spesso predeterminato o integrato |
| Alloggiamento | Fornito dal progettista della macchina | Integrato dal produttore del motore |
| Personalizzazione | Alto | Generalmente più limitato |
| Installazione | Richiede una maggiore responsabilità ingegneristica | Di solito più semplice |
| Utilizzo ideale | Macchinari compatti, performanti e integrati | Applicazioni motorie per uso generale |
Il confronto non significa che i motori frameless siano automaticamente migliori per ogni macchina. Un motore con alloggiamento convenzionale può rappresentare la scelta più pratica quando l'obiettivo primario è un'installazione rapida, un montaggio standardizzato o una manutenzione semplice.
L'architettura frameless diventa particolarmente interessante quando il packaging, la trasmissione diretta, la densità di coppia, la precisione e l'integrazione a livello di sistema sono più importanti dell'installazione plug-and-play.
Prima di approvare un motore Torque senza telaio per la produzione, gli ingegneri dovrebbero esaminare il sistema completo anziché valutare il motore isolatamente.
Questa lista di controllo aiuta a prevenire un problema tecnico comune: la selezione di un motore che soddisfa i requisiti di coppia nominale ma non riesce a soddisfare i reali requisiti meccanici, termici o di controllo della macchina finita.
Un servomotore standard normalmente viene fornito come un pacchetto meccanico completo con alloggiamento, cuscinetti e spesso un dispositivo di feedback integrato. Un motore coppia senza telaio fornisce componenti separati di rotore e statore in modo che il costruttore della macchina possa progettare l'alloggiamento circostante, la disposizione dei cuscinetti e il sistema di feedback.
La maggior parte delle applicazioni di precisione richiedono feedback per il controllo ad anello chiuso, sebbene il sensore esatto dipenda dall'applicazione. Poiché l'encoder non è intrinsecamente fissato al gruppo motore, i tecnici possono selezionare il feedback in base ai requisiti di precisione, risoluzione, ambientali e di comunicazione.
SÌ. L'azionamento diretto è uno dei motivi principali per cui gli ingegneri scelgono questa architettura. Il motore può essere integrato direttamente con il carico rotante, evitando componenti di trasmissione meccanica come riduttori, cinghie e giunti dove l'applicazione lo consente.
Il raffreddamento è fondamentale quando il motore funziona continuamente a coppia elevata. La soluzione richiesta dipende dal ciclo di lavoro, dalle dimensioni del motore, dalle condizioni ambientali, dalla struttura di installazione e dalla temperatura consentita dell'avvolgimento. Il raffreddamento a liquido è spesso preso in considerazione per applicazioni impegnative a servizio continuo.
SÌ. SEA MOTION descrive il supporto per configurazioni personalizzate del motore, comprese modifiche dimensionali, adattamenti degli avvolgimenti, modifiche del diametro interno e integrazione relativa al feedback per applicazioni OEM.
Sono adatti a molti progetti di giunti robotici poiché il rotore e lo statore possono essere incorporati direttamente nella struttura del giunto. Ciò può contribuire a ridurre le dimensioni del pacchetto fornendo al tempo stesso la trasmissione diretta della coppia e l'integrazione flessibile dell'encoder.
Gli ingegneri dovrebbero considerare la rimozione del calore, i materiali dei cuscinetti, la lubrificazione, il percorso dei cavi, la pulizia della superficie, la generazione di particelle e la compatibilità dell'intero assieme con l'ambiente della camera bianca. I sistemi di raffreddamento dovrebbero inoltre essere progettati per evitare l’introduzione di particelle o contaminazioni indesiderate.
In applicazioni adeguate, sì. Un motore frameless a trasmissione diretta può eliminare il cambio e i componenti di trasmissione associati. Tuttavia, il motore deve fornire una coppia continua e di picco sufficiente alla velocità richiesta e la struttura e i cuscinetti della macchina devono essere progettati per gestire il carico risultante.
Un motore di coppia senza telaio offre un modo diverso di affrontare la progettazione del sistema di movimento. Invece di trattare il motore come un componente autonomo, consente al motore di diventare parte dell'architettura meccanica della macchina.
Combinando un rotore e uno statore separati con un sistema di cuscinetti, un encoder, un azionamento, una soluzione di raffreddamento e un design strutturale appropriati, gli ingegneri possono creare sistemi compatti ad azionamento diretto con elevata densità di coppia, basso gioco correlato alla trasmissione, movimento fluido ed elevate prestazioni di controllo.
La considerazione più importante è l’ingegneria a livello di sistema. Coppia, velocità, inerzia, comportamento termico, risoluzione del feedback, rigidità meccanica, allineamento, prestazioni dei cuscinetti e compatibilità dell'azionamento devono essere tutti valutati insieme.
Per gli OEM e i produttori di apparecchiature che sviluppano giunti robotici, tavole rotanti di precisione, macchine utensili, apparecchiature per semiconduttori, dispositivi medici e sistemi di automazione avanzati, la giusta architettura del motore può avere un effetto significativo sulle dimensioni, sulle prestazioni, sull'affidabilità e sulla manutenibilità a lungo termine della macchina finale.
MOTO MAREfornisce soluzioni di motori Torque senza telaio con personalizzazione e supporto tecnico per applicazioni di controllo del movimento impegnative. Se stai sviluppando una nuova piattaforma di movimento di precisione o hai bisogno di un motore che si adatti a uno specifico involucro meccanico,contattaciper discutere i requisiti di coppia, velocità, dimensioni, feedback, raffreddamento e integrazione.